具身智能机器人依靠感知、推理和操作完成与物理世界的交互。其各节点的底层控制的关键,在于以MCU为核心构建实时运动控制与传感融合中枢:一方面对多路传感器数据进行融合处理,另一方面对多轴协同运动进行实时调度,从而把感知结果转化为稳定的执行动作。凭借这一控制中枢,机器人能够在工业装配、物流分拣、家庭服务等场景中保持高可靠性的自主运行。
国民技术以N32H7/H4/MD4/G4高性能MCU为核心,为人形机器人、关节、灵巧手、外骨骼及工业机械臂提供分布式控制方案。产品具备多核异构、100ps级PWM、高速ADC、EtherCAT/CAN-FD与CORDIC加速,方案覆盖主控到关节节点,兼具高实时、高精度、高集成和功能安全优势,助力机器人规模化落地。
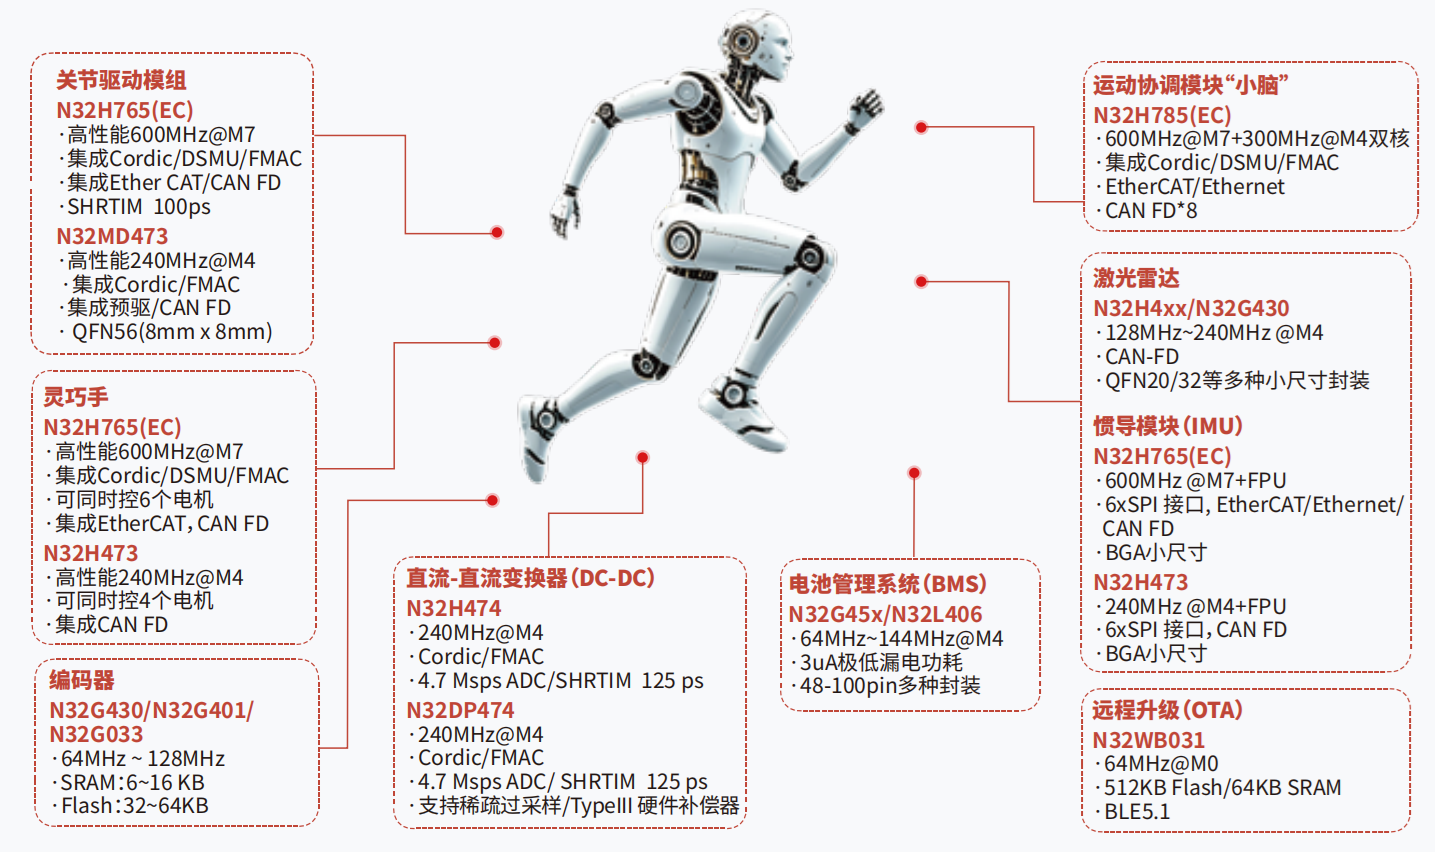
国民技术高性能MCU适用于下述机器人细分领域:
具身机器人:人形机器人、关节、灵巧手细分领域
工业机器人:工业机械臂、伺服驱动器
服务机器人:送餐机器人、扫地机器人、AMR
特种机器人:机器狗、无人机、机械外骨骼
深圳市绿都电子有限公司是国民技术的一级代理商,可为您提供专业的技术与销售服务,欢迎联络垂询,联络方式: 18822850727(华南华中), 18688731724(华东华北), sales@szlvdu.com。
一、机器人关节
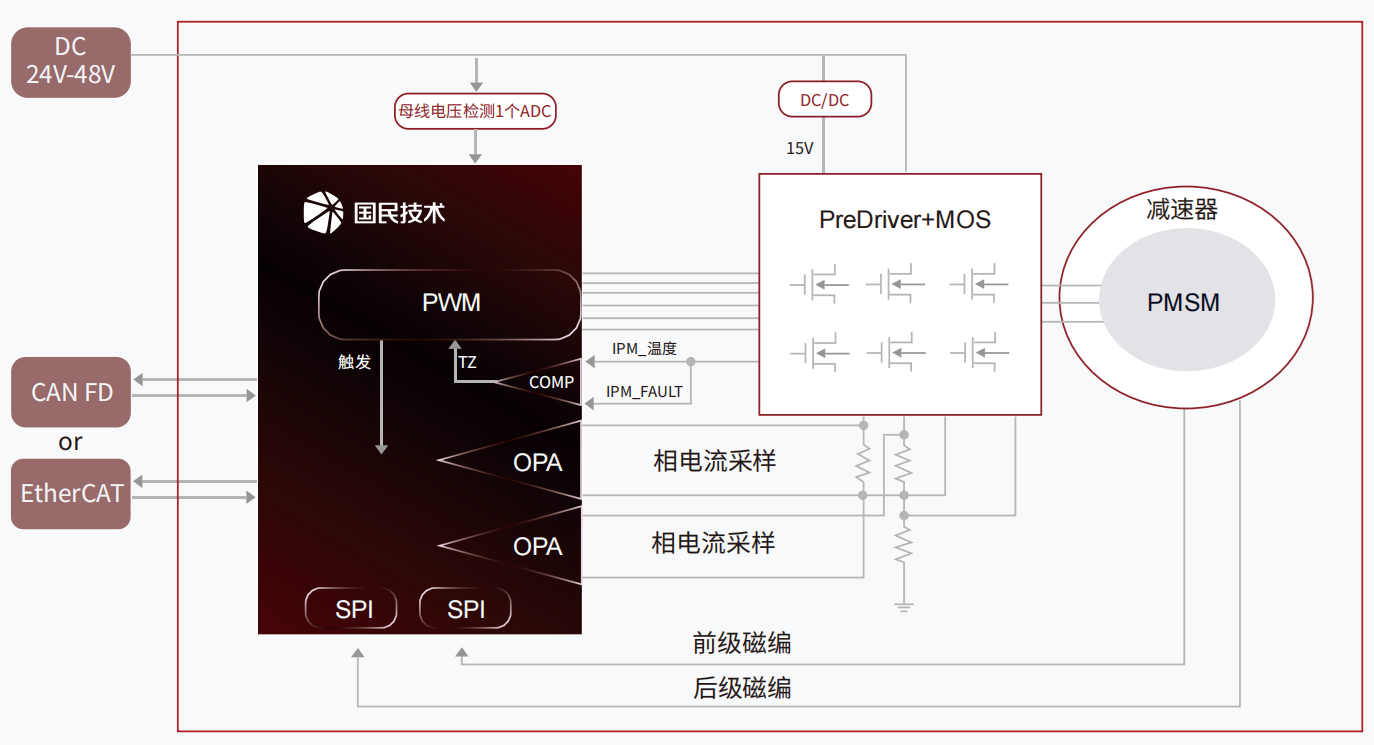
关节是工业机器人最重要的基础部件之一,也是运动的核心部件。为实现精准控制,对主控芯片的性能、精度、稳定性有较高要求。
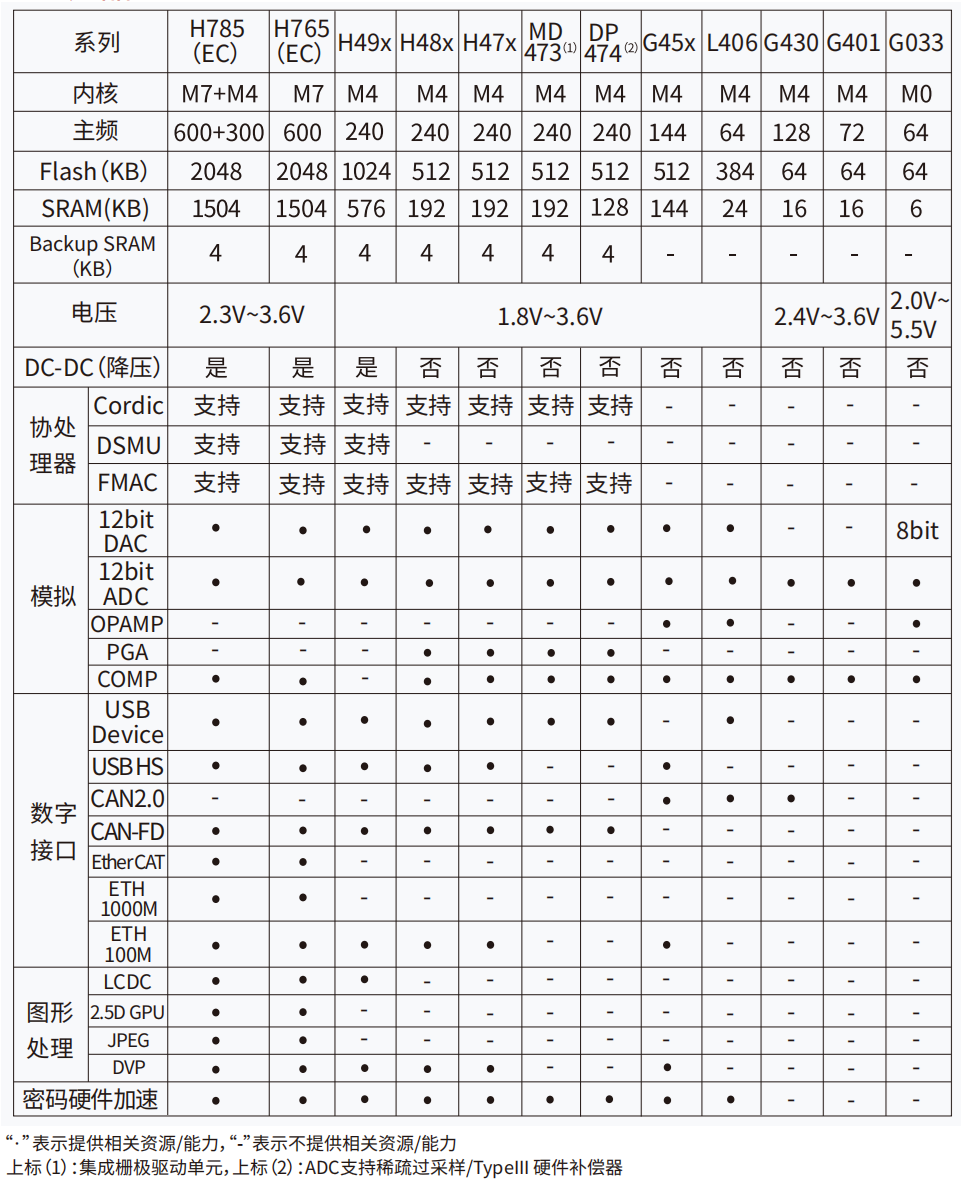
国民技术N32H765EC系列: 为高性能关节驱动器而生。
极致算力: 600MHz Cortex-M7内核实现1284 DMIPS, 轻松处理多关节动力学等复杂算法。
绝对实时: 零等待取指架构确保确定性代码执行,满足伺服驱动严苛实时需求。
高精度控制: 100ps级高分辨率定时器实现精密PWM输出,提升电流环控制精度。
工业互联: 原生集成EtherCAT/CAN-FD,支持微秒级同步通信,实现多关节协同运动。
适用场景: 人形机器人、工业协作机器人等高动态性能、高精度要求的核心关节。
主力型号:N32H765IIB7EC,N32H765IIL7EC,N32H765IIB7,N32H765IIL7,N32H765IKB7,N32H765IKL7,N32H765ZIL7
N32H47x/N32MD473系列:高性价比与高集成度的平衡之选
能效平衡: 高达240MHzCortex-M4F内核在保持低功耗同时满足核心算法实时运行。
高度集成: 内置4.7Msps ADC与40MHz运算放大器,集成电机预驱PreDriver (仅N32MD473系列)显著简化模拟前端设计。
布局灵活: UART/CAN-FD全管脚映射有效优化PCB布线空间。
精密控制: 125ps高精度定时器确保高质量PWM输出。
适用场景: 服务机器人、AGV轮毂电机、轻型协作机器人等对成本更敏感,同时要求高控制性能的关节应用。
主力型号:N32MD473,N32H473CEU7, N32H473CCU7, N32H473CEL7, N32H473CCL7, N32H473REL7, N32H473RCL7, N32H473MEL7, N32H473MCL7, N32H473QEL7
二、机器人灵巧手
灵巧手是机器人操作和动作执行的末端工具,作为机器人与环境相互作用的最后环节与执行部件,对提高机器人的柔性和易用性有着极为重要的作用,基于1个N32H7+4个N32H4MCU的灵巧手方案可以实现22个自由度。
推荐型号:N32H785、N32H47x
N32H7系列MCU基于多核异构架构,具备以下核心优势:
零等待指令执行:600MHz&300MHz工作频率确保无延迟代码执行。
工业级互联能力:集成EtherCAT/CAN-FD等工业总线协议。
精密控制外设:100ps级高分辨率定时器实现精准时序控制。
专用数学加速:内置CORDIC协处理器提升复杂算法效率。
卓越计算性能:双核架构提供1284/375DMIPS处理能力,满足复杂实时控制需求。
主力型号: N32H785XIB7EC, N32H785IIB7, N32H785IIL7,N32H785IKL7, N32H785XIB7, N32H785XKB7
该系列为高端工业应用提供强实时、高精度的完整解决方案。
N32H47x系列MCU基于Cortex-M4F内核,具备以下核心优势:
高性能处理:240MHz工作频率配合CORDIC协处理器实现高效运算。
精密定时控制:125ps高精度定时器与多级定时器资源满足复杂时序需求。
灵活接口配置:UART/CAN-FD支持全管脚映射,提升布线自由度。
精准信号采集:4.7Msps ADC支持差分模式,确保采样精度。
高性能模拟前端:40MHz带宽运算放大器支持单端/差分输入,增强信号处理能力。
该系列为电机控制等应用提供高集成度解决方案。
灵巧手之指尖触觉神经
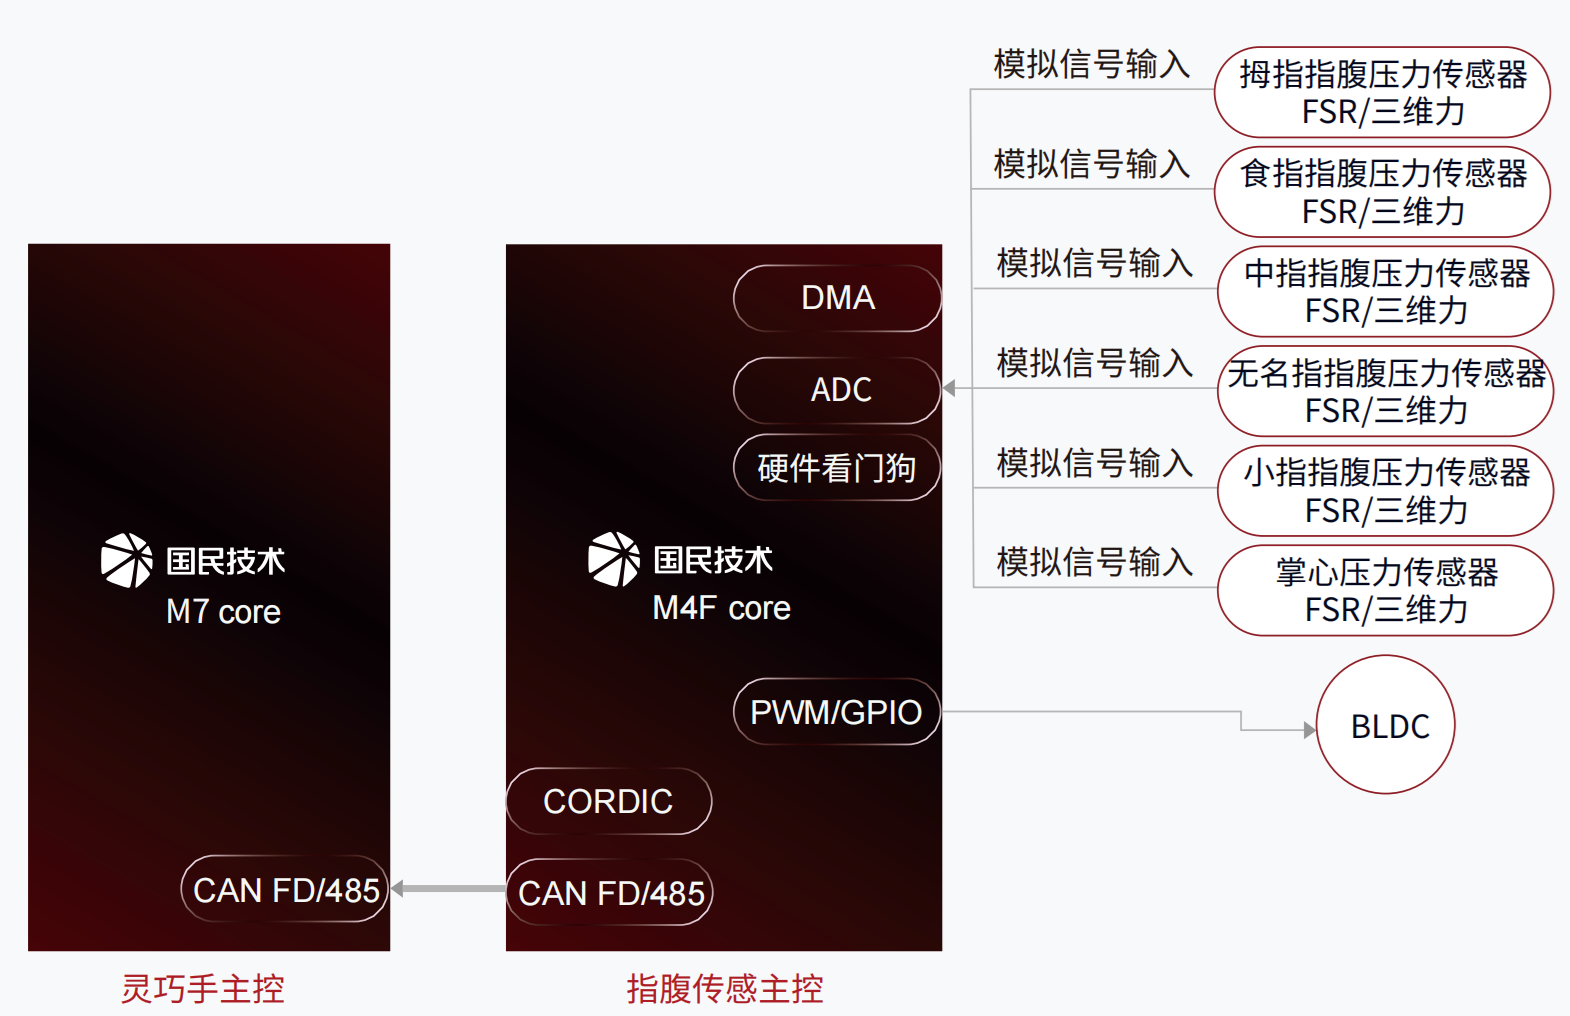
灵巧手作为机器人的指尖触觉神经,是机器人和物理世界交互的末端执行单元。采用分布式MCU架构,单颗N32H473可管控多路指腹触觉压力传感器,在本地完成触觉信号采集预处理,再通过高速实时总线上传主控N32H7,构建“感知采集处理决策执行”完整触觉反射闭环,实现类人级柔性抓取、滑移识别、精细操作,满足人形机器人灵巧手对力控、触觉感知的严苛需求。
推荐型号:N32H47x
多通道触觉采集:内置4.7Msps高速ADC与40MHz运放,可同步处理多路FSR、三维力传感器信号,完成信号放大、补偿预处理。
本地触觉解算:依托CORDIC+FPU硬件加速,芯片就地解算压力、受力方向、滑移趋势等触觉参量,降低主控算力压力。
高速实时交互:CANFD总线实现微秒级数据上传,快速下发电机闭环指令,保障多手指协同响应。
高密度节点适配:小封装、管脚灵活重映射,适配灵巧手狭小的内部布线空间。
硬件安全防护:硬件密码加速单元保护触觉传感数据与抓取算法参数。
三、伺服驱动器
伺服驱动器作为工业运动控制的核心执行机构,其性能直接取决于主控MCU的技术能力。现代伺服系统要求MCU具备高性能内核以实现复杂控制算法的实时运算,集成高分辨率PWM和高速ADC实现精准的电流环控制,支持工业现场总线确保稳定通信,并配备完善的保护机制保障系统可靠运行。这些特性共同构成了伺服系统高精度、高动态响应的技术基础。
推荐型号:N32H7xx/N32H4xx/N32G45x
强大通信能力: 集成EtherCAT/CAN-FD/以太网等工业现场总线,支持多设备组网。
卓越实时性能: 144-600MHz工作频率配合指令预取,确保高精度控制周期。
精准采样系统: 12位5.14MspsADC实现多通道实时数据采集。
全面保护机制: 具备过压/过流/编码器故障等多重硬件保护。
四、外骨骼机器人电机控制
外骨骼机器人/登山助力机器人作为户外可穿戴装备的技术前沿,正驱动运动辅助技术向高性能与高可靠性不断演进。其电机控制系统要求MCU具备实时高性能处理能力,能够流畅运行FOC算法并输出高精度PWM,同时集成硬件加密引擎以保障用户数据安全。结合超低功耗设计,系统可在复杂地形下实现长效续航,为安全、稳定的运动助力提供核心硬件保障。
推荐型号:N32H4xx,N32G45x
N32H47x系列MCU为登山助力机器人电机控制提供五大核心优势:
卓越性能:240MHzCortex-M4F内核与CORDIC协处理器实现高效实时控制。
精密定时:125ps超高分辨率定时器确保纳米级PWM精度。
高度集成:内置4.7Msps ADC与40MHz运放简化模拟前端。
灵活配置:UART/CAN-FD全引脚映射优化PCB布局。
硬件安全:集成加密引擎提供芯片级数据保护。
该系列为运动助力提供高精度、高可靠性控制解决方案。
N32G45x系列MCU为登山助力机器人电机控制提供五大优势:
高性能控制:144MHzCortex-M4F内核实时执行FOC算法。
精准采样:12位高精度ADC实现电机电流精确采集。
高效能效:90uA/MHz超低功耗保障长效续航。
硬件安全:内置加密引擎保护运动数据与用户隐私。
高集成度:集成运放与丰富接口简化系统设计。
该系列以高性能、高精度、低功耗及高安全性,为运动助力提供理想控制方案。


